
Índice de contenidos
Claves de la noticia
- Bear Robotics presenta KINO-2 para enseñar tareas de manipulación al humanoide con ruedas KR1 mediante demostraciones.
- La empresa comunica dos mejoras internas de inferencia: de unos 500 a 60 milisegundos con GR00T y de 72,3 a 17,2 con su modelo propio.
- Los resultados miden ejecución de modelos; los pilotos de almacén y devoluciones todavía no acreditan una multiplicación equivalente de la productividad.
Bear Robotics ha anunciado este 21 de octubre KINO-2, una plataforma que conecta aprendizaje por demostración y manipulación de objetos en su robot KR1. Su colaboración técnica con Nvidia ofrece cifras concretas de latencia, pero la lectura útil exige distinguir tres cosas: ejecutar un modelo, mover una botella y completar un pedido.
Dos aceleraciones con ahorros muy distintos
El comunicado de Bear distribuido por Business Wire sitúa el lanzamiento en GTC Berlín. La compañía afirma que, al combinar Isaac OS, TensorRT y cuantización de modelos, ha reducido la inferencia de Nvidia Isaac GR00T desde aproximadamente 500 milisegundos en un despliegue inicial sin optimizar hasta unos 60. Para su modelo interno, publica un paso de 72,3 a 17,2 milisegundos. Son mediciones de la propia empresa, sin una prueba independiente descrita.
La comparación permite calcular qué representa cada mejora. Restar la latencia final a la inicial y dividir esa diferencia por el valor inicial da una reducción aproximada del 88 % para GR00T y del 76,2 % para el modelo propio. El cociente entre ambas latencias equivale, respectivamente, a unas 8,3 y 4,2 veces. El primer resultado utiliza valores aproximados y debe conservar esa precisión limitada.
| Modelo | Antes → después | Tiempo ahorrado |
|---|---|---|
| Isaac GR00T | ≈500 → ≈60 ms | ≈440 ms; ≈88 % |
| Modelo de Bear | 72,3 → 17,2 ms | 55,1 ms; 76,2 % |
La aceleración mayor elimina unos 440 milisegundos de inferencia; la otra, 55,1. Esa diferencia impide tratar ambos multiplicadores como mejoras intercambiables. Tampoco permite concluir cuál de los modelos ejecuta mejor una tarea: faltan condiciones comparables sobre precisión, tamaño del modelo, entradas y criterio de éxito. La tabla convierte las cifras a una misma unidad, pero no convierte los ensayos en un enfrentamiento entre modelos.
El límite más importante aparece al trasladar el cálculo al almacén. Agarrar, desplazar y soltar un objeto incluye movimientos físicos y coordinación con otros sistemas. Bear no publica aquí la duración completa de ese ciclo. Por tanto, descontar latencia computacional no permite calcular botellas por hora ni afirmar que el robot trabaja ocho veces más rápido. El beneficio acreditado por su anuncio queda localizado en una parte del proceso.
Una demostración enseña; el piloto comprueba

KINO-2 recopila demostraciones de una tarea, las emplea para entrenar y ajustar modelos y evalúa las habilidades resultantes en KR1 antes de llevarlas a un piloto de cliente. La plataforma admite tanto modelos propios como modelos fundacionales externos mediante herramientas compartidas de entrenamiento, evaluación y despliegue. El objetivo declarado es reducir la ingeniería específica necesaria para incorporar cada tarea.
La empresa describe pilotos activos de manipulación para devoluciones de supermercados y manejo de cajas en almacenes. Para GTC anuncia una demostración en la que KR1 recibe una orden de un sistema de gestión de almacén, recoge botellas, las coloca en una caja, la lleva a un punto de entrega y regresa con otra vacía. Es la descripción del fabricante; este artículo no presenta un ensayo presencial propio ni atribuye al vídeo general del evento la comprobación de esa secuencia.
El encadenamiento importa más que el gesto aislado. Un agarre correcto que termina en una entrega equivocada no completa el pedido. Por eso, la integración con órdenes de almacén y coordinación de flota aborda un problema diferente del aprendizaje de la mano. La experiencia previa en transporte puede aportar esa infraestructura; la fiabilidad al manipular cada objeto sigue necesitando evaluación propia. Es una distinción pertinente también al leer los resultados de entrenamiento de robots en simulación.
Isaac OS se integra en el software existente
Bear sitúa Isaac OS en la base de su ejecución de percepción, con Holoscan SDK 5.0 y Jetson AGX Thor. La conexión mediante Isaac ROS Bridge le permite conservar su software existente e integrar modelos de KINO-2 junto a navegación, localización y creación de mapas, gestión de flota y coordinación de tareas. No describe la sustitución completa de toda esa infraestructura por un único modelo.
La documentación de la plataforma Isaac distingue bibliotecas, modelos, simulación y aprendizaje robótico. Esa separación ayuda a interpretar el anuncio: GR00T es una pieza del conjunto y la reducción de su tiempo de inferencia no evalúa automáticamente el resto. La presentación oficial de GTC Berlín, publicada por Nvidia ofrece el contexto del evento; los datos técnicos de esta noticia proceden de los documentos escritos, no de una medición del directo.
Una flota de servicio no es un parque de humanoides
Bear declara más de 16.000 robots desplegados y más de 5.000 ubicaciones de clientes, principalmente con robots de servicio. Su adquisición de Kinisi Robotics en 2026 incorporó KR1 y el programa de aprendizaje Kino. El comunicado no desglosa cuántos KR1 operan comercialmente: atribuirles las cifras de toda la flota exageraría la madurez del nuevo sistema.
La ficha oficial de Kinisi aún deja carga útil y alcance pendientes de confirmación al lanzamiento. Son ausencias relevantes para decidir qué cajas o puestos podría atender, aunque ya existan pilotos. La propuesta combina transporte especializado y manipulación, una distribución de funciones distinta de confiar todo a un humanoide. Otros enfoques, como el trabajo de NEURA y NXAI sobre memoria robótica, actúan sobre limitaciones diferentes. En KINO-2, la conclusión comprobable es más acotada: baja la espera de dos modelos, mientras capacidad física y rendimiento del pedido completo siguen sin quedar cuantificados por esas cifras.
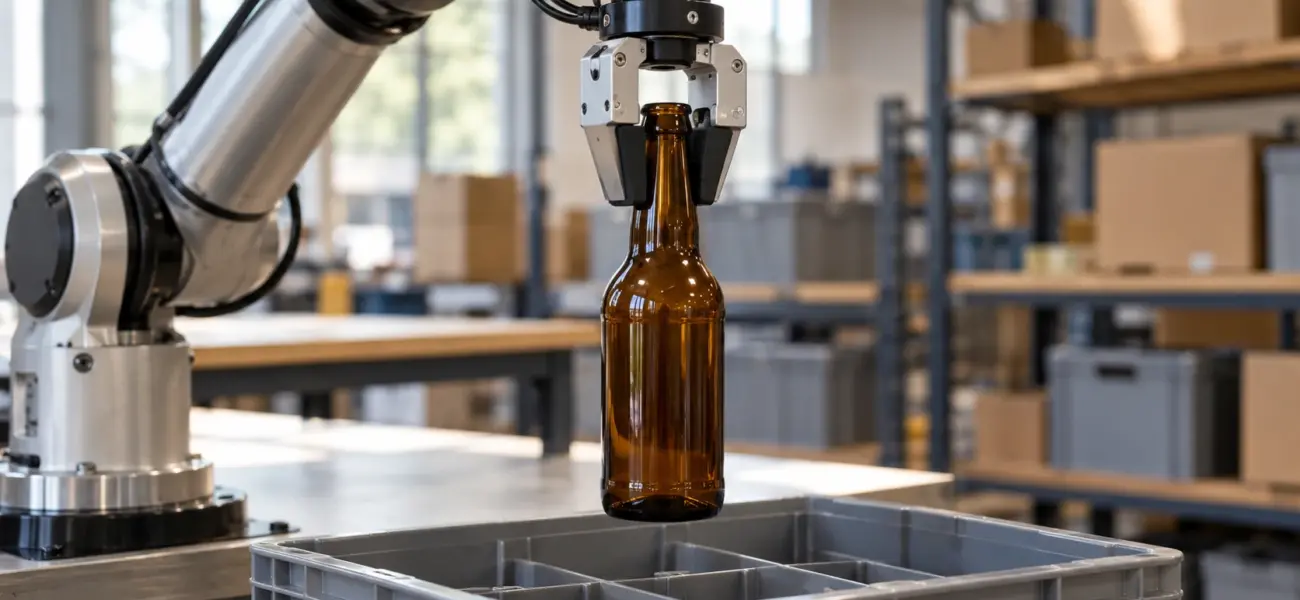
Imagen: recreación conceptual generada por IA de manipulación robótica en un almacén; no representa al robot KR1 ni la demostración de Bear Robotics.