





Índice de contenidos
Claves de la noticia
- DexForce explica a Reuters su apuesta por entrenar robots con datos generados en entornos virtuales.
- Su software público distingue la ejecución de una acción de la comprobación del resultado físico.
- El manual del W1 Pro permite separar simulación pura, gemelo digital y operación de la máquina.
DexForce quiere reducir el coste de enseñar tareas a los robots mediante simulaciones. La visita de Reuters a sus instalaciones de Shenzhen, publicada este 15 de octubre, muestra esa estrategia y recoge las declaraciones de su fundador, Jia Kui. La documentación técnica pública permite examinar una cuestión decisiva: cómo comprobar que lo aprendido funciona fuera del ordenador.
La visita a Shenzhen sitúa el problema en los datos
La reportería de Laurie Chen para Reuters describe una pantalla en la que un robot virtual coloca objetos mientras cambian los movimientos, el color de la mesa y las piezas. DexForce propone generar ejemplos de esa forma para reducir la dependencia de repeticiones realizadas por personas. Jia defiende que recoger manualmente datos para una variedad ilimitada de tareas resulta ineficiente.
La empresa sostiene que su método abarata y acelera el entrenamiento. La información consultada no aporta una comparación reproducible de coste por tarea, tiempo de aprendizaje y porcentaje de éxito frente a una alternativa concreta. Por ello, el ahorro se mantiene como afirmación empresarial. Tampoco se trata del estreno del W1 Pro ni de una demostración de inteligencia general física: la novedad es la información obtenida en la visita y entrevista.
Tres operaciones que el manual permite distinguir
El manual de funciones avanzadas del W1 documenta dos modalidades de simulación. En la del gemelo digital, el robot simulado sigue de forma sincronizada a la máquina física. En simulación pura, las órdenes mueven únicamente la representación virtual y el robot real permanece inmóvil. Esa diferencia cambia qué puede demostrar una secuencia de movimientos.
El gemelo permite observar la correspondencia entre estados; el entorno puramente virtual permite trabajar sin ejecutar el movimiento sobre el equipo. Transferir una capacidad aprendida a la máquina exige después comprobar la actuación física. Ver una tarea completada en el simulador acredita lo sucedido en ese entorno; la documentación de estas modalidades no proporciona por sí misma una tasa de transferencia al mundo real.
El mismo manual incluye captura de imágenes estereoscópicas, herramientas de calibración y sincronización de archivos. Son operaciones concretas de preparación y mantenimiento del sistema. Su presencia ayuda a entender que el flujo conserva dependencias del robot, sus sensores y su configuración, aunque gran parte de los ejemplos de entrenamiento se produzca por software.
La comparación también resulta útil al leer demostraciones de otros fabricantes. En la prueba de manipulación de ropa de NEURA, la duración y el alcance de la secuencia delimitaban la conclusión posible. Aquí, identificar si se observa una simulación, un gemelo o una ejecución real es el primer paso para interpretar la evidencia.
EmbodiChain añade una comprobación del objetivo físico
El repositorio oficial de EmbodiChain reúne simulación, generación de datos y herramientas de aprendizaje para robótica. El proyecto se identifica como software en fase alfa y desarrollo activo. Su disponibilidad pública permite revisar componentes y límites, sin convertir la etiqueta de código abierto en una certificación del rendimiento comercial.
Las notas de la versión 0.3.1, del 12 de octubre, añaden evaluación independiente del objetivo físico y validación de la reproducción de ejemplos. También distinguen las trazas de acciones solicitadas, procesadas y ejecutadas. Ese diseño documenta varios puntos en los que una intención de movimiento puede diferir de lo que finalmente sucede.
El cruce con el manual permite extraer una conclusión concreta: el propio conjunto de herramientas separa ejecutar una acción y verificar su resultado físico. Contar ejemplos generados o instrucciones completadas deja sin resolver esa segunda comprobación. Es un criterio de lectura respaldado por las funciones publicadas, no una medición realizada sobre un W1 Pro por este medio.
La física disponible tiene límites explícitos
La evolución del motor aporta otro antecedente útil. La versión 0.3.0, publicada el 24 de septiembre, incorporó el soporte de Newton y el solucionador acoplado DexUni para escenas con robots articulados y materiales deformables. Sus notas especifican que esa vía de DexUni requiere CUDA y no resuelve contactos entre rígidos ni entre rígidos y suelo.
La limitación pertenece a ese recorrido del solucionador; extenderla a todo EmbodiChain sería incorrecto. Su consecuencia práctica es que quien prepare una escena debe comprobar qué motor y qué tipos de contacto utiliza. Simular una tela junto a una mano y evaluar el apoyo de un objeto rígido plantean requisitos diferentes. La elección del motor forma parte de la validez de los datos producidos.
La ficha oficial del W1 Pro describe además distintas opciones de manos, pinzas y base móvil. Esa variabilidad exige precisar la configuración física al comparar ensayos. Un resultado obtenido con una combinación concreta no establece automáticamente el comportamiento de las demás.
Una prueba útil necesita objetos reservados y errores contados
Para un integrador que valore esta tecnología, el contraste anterior permite diseñar una comprobación más informativa: reservar objetos y condiciones que no formen parte de los ejemplos de entrenamiento, ejecutar la tarea sobre la máquina y registrar aciertos, rechazos, intervenciones humanas y tiempo de ciclo. Es una propuesta de evaluación derivada de las diferencias documentadas, no un protocolo que DexForce afirme haber superado en la visita.
La tecnología de cellumation utilizada por Verdnatura y Paack ofrece un antecedente cercano de automatización vinculada a operaciones identificables. En DexForce, el avance público más comprobable es la posibilidad de inspeccionar cómo se generan y evalúan las acciones. La ventaja económica seguirá pendiente de una comparación que conserve tarea, equipo y condiciones y mida el resultado real.
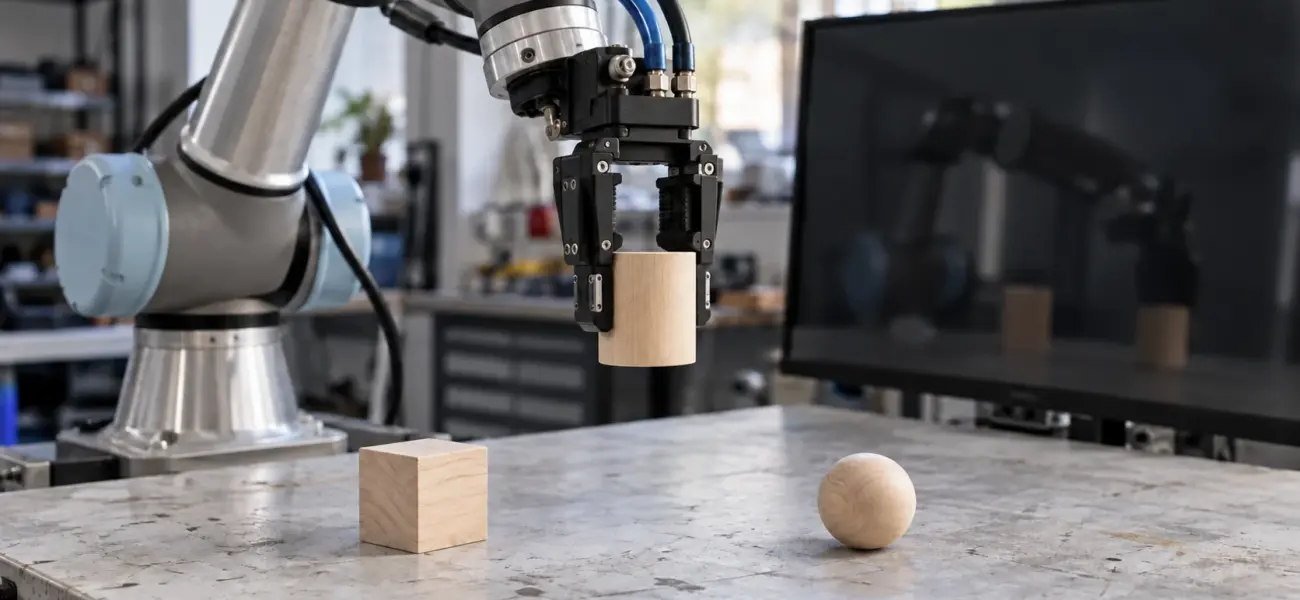
Imagen: Tecnología Today, recreación conceptual generada con IA de entrenamiento robótico; no representa un W1 Pro ni la visita a DexForce.


